Les effets d’environnement, ou comment les pixels de toute la région peuvent perturber vos mesures.
Les problèmes de voisinage existent aussi en observation de la terre. Et en un sens, ils sont même beaucoup plus graves que sur le plan social, puisque vos voisins situés à plus de 30 km peuvent pour perturber ! Heureusement, nous disposons de moyens pour corriger ces problèmes, sans recourir à la force publique, juste avec des algorithmes.
Tout cet article est tiré des lumineuses recherches de Kevin Walcarius sur ce que nous appelons les effets d’environnement liés à l’atmosphère. Kevin vient de terminer un post-doctorat pour le CNES au laboratoire CESBIO, sous ma direction. Ce travail a été accompagné par la société HYGEOS, elle aussi financée par le CNES via son programme de R&T. L’article scientifique issu de ces travaux vient de paraitre dans Remote Sensing Environment.
Ce blog inclut déjà un article les effets d’environnement, écrit il y a un peu plus de 10 ans, mais notre vision du phénomène a un peu changé grâce aux travaux de Kevin. Après un exposé du problème, ce billet de blog présente les principales conclusions de l’article.
Les effets d’environnement
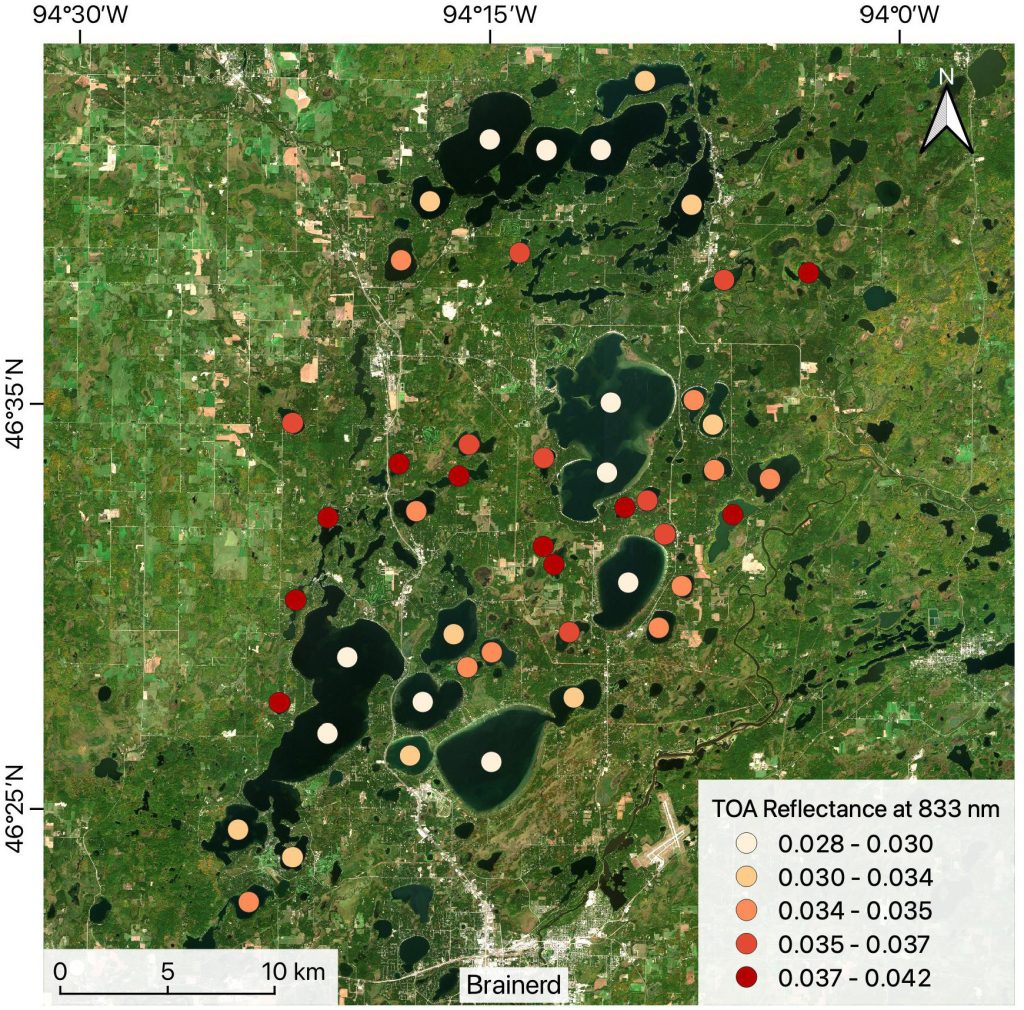
L’illustration ci-dessous, issue d’un article de Wu et al, montre l’importance de ces effets d’environnement. Dans le proche infra-rouge (PIR), l’eau absorbe fortement la lumière, et donc la réflectance de surface des lacs devrait être très proche de zéro, et assez uniforme sur toute l’image. Les points colorés présentent les valeurs des réflectances dans le PIR, au sommet de l’atmosphère, au centre de nombreux lacs. On observe que plus le lac est petit, plus la réflectance apparente du lac est élevée. Ce sont les effets d’environnement qui causent ce phénomène, et l’image montre bien que ces effets sont d’autant plus forts que ce voisinage est proche et brillant (dans le proche infra-rouge, la végétation est très brillante alors que l’eau est sombre).
Le graphique ci-dessous explique bien le phénomène :
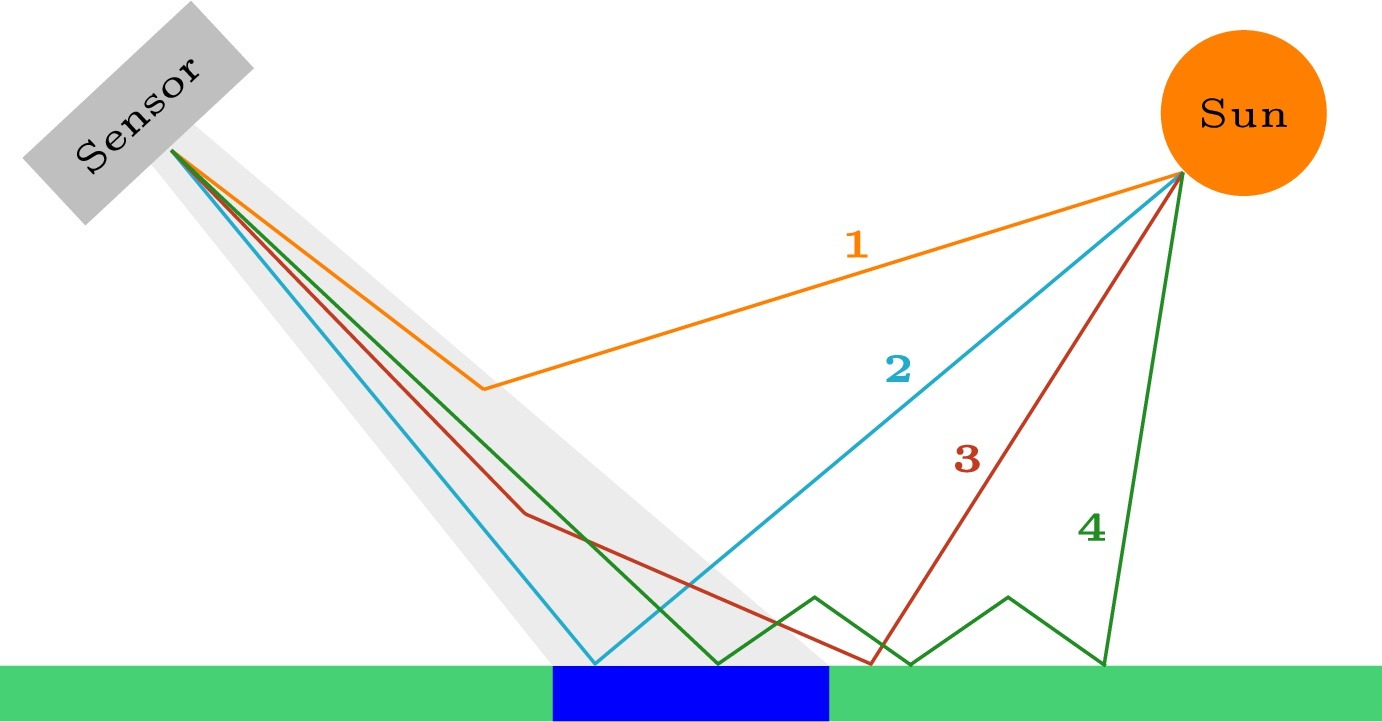
Supposons qu’on observe le pixel bleu de ce graphique avec un satellite optique. Les photons qui nous intéressent sont ceux qui vont utiliser le type de trajet 2, avec une interaction directe sur la surface du pixel, et aucune interaction avec l’atmosphère. Malheureusement, une partie des photons captés par le satellite en direction de notre pixel bleu viennent en fait directement de l’atmosphère, sans interaction avec le sol (trajet 1). Ils peuvent aussi provenir d’une interaction avec l’atmosphère, mais après une réflexion sur le voisinage (trajet 3), ou encore d’interactions multiples entre l’atmosphère et le sol (trajet 4). A cause des trajets de type 3 et 4, la mesure de notre satellite pour le pixel bleu, est donc sensible à son voisinage. C’est ce qu’on appelle les effets d’environnement, ou « adjacency effects » en anglais.
Les effets atmosphériques peuvent être modélisés par la formule ci-dessous. Les couleurs utilisées dans la formule sont celles du graphique ci-dessus : en bleu, le trajet de type 2, en orange, le trajet de type 1, en mauve, le trajet de type 2, et en vert, les trajets multiples de type 4 :
est la réflectance observée au sommet de l’atmosphère, est la réflectance due à la diffusion dans l’atmosphère, est la réflectance de surface, que l’on cherche, et est la réflectance de l’environnement. Enfin, T sont les transmissions, facteurs d’atténuation liés au trajet dans l’atmosphère, sur le trajet descendant avec les flèches vers le bas , sur le trajet montant avec les flèches vers le haut. le suffixe dir correspond à la transmission sur le trajet direct (type 2), et dif à la transmission sur le trajet diffus {type 3}. Enfin a est l’albédo de l’atmosphère, et le dénominateur correspond au type de trajet 4.
Même si c’est une approximation, la réflectance de l’environnement se modélise couramment par une convolution de la réflectance de surface avec une réponse impulsionnelle .
Pour calculer cette réponse impulsionnelle, il faut modéliser l’atmosphère en 3D, et utiliser des codes de transfert radiatif dits de monte-carlo. Réaliser une simulation consiste à lancer des photons et à suivre leurs trajets et leurs interactions avec la surface et l’atmosphère. Plus on lance de photons, plus le résultat est précis. Lorsque les premiers modèles d’effets d’environnement ont été mis au point dans les années 80 ou 90 (Tanré et al, Vermote et al), lancer 10 000 photons prenait déjà des minutes. La précision des calculs était donc faible, et les modèles ont trouvé que la portée de ces effets d’environnement étaient de l’ordre d’un ou deux kilomètres. Jusqu’ici, dans le logiciel de correction atmosphérique MAJA, nous utilisions donc une gaussienne avec un écart-type de 330m, et donc une distance maximale de 1 km. Un pixel brillant n’avait donc quasiment plus aucune influence au delà d’1 km. Pourtant, des observations (Bulgarelli et al) ont montré que les côtes pouvaient perturber des observations maritimes à une trentaine de kilomètres.
C’est ce qui nous a poussés à reprendre les calculs, avec le code SMART-G de HYGEOS, qui, grâce à l’utilisation de processeurs GPU puissants, peut lancer un milliard de photons par seconde. Les résultats obtenus sont assez différents de ceux obtenus il y a 30 ans. Nos résultats confirment ceux observés par Bulgarelli et al. D’autres collègues, Wu et al 2024, ont également produit un modèle des effets d’environnement basé sur un code de monte-carlo, mais pour simplifier énormément leurs calculs, ils n’ont pas pris en compte le type de trajet 4.
Calcul de la réponse impulsionnelle et analyse de sensibilité
Pour déterminer la réponse impulsionnelle, le plus facile serait d’utiliser un environnement uniforme, et de regarder comment un unique pixel blanc va influencer son voisinage. Mais ce n’est pas efficace de procéder ainsi, car si on lance des milliards de photons à partir du soleil, la plupart vont arriver sur la zone sombre, être absorbés, et ne seront donc pas utiles au calcul de la réponse impulsionnelle. Nous avons donc décidé d’utiliser des cibles plus grandes (des gaussiennes de différentes tailles) et de laisser au traitement le soin de séparer l’effet de la source et la réponse impulsionnelle. Cette opération est en général un problème difficile à résoudre car très sensible au bruit, et nous l’avons résolu en supposant que la réponse impulsionnelle suit un modèle analytique avec seulement deux paramètres. C’est le modèle de King, assez couramment utilisé en optique qui a fourni les meilleurs résultats.
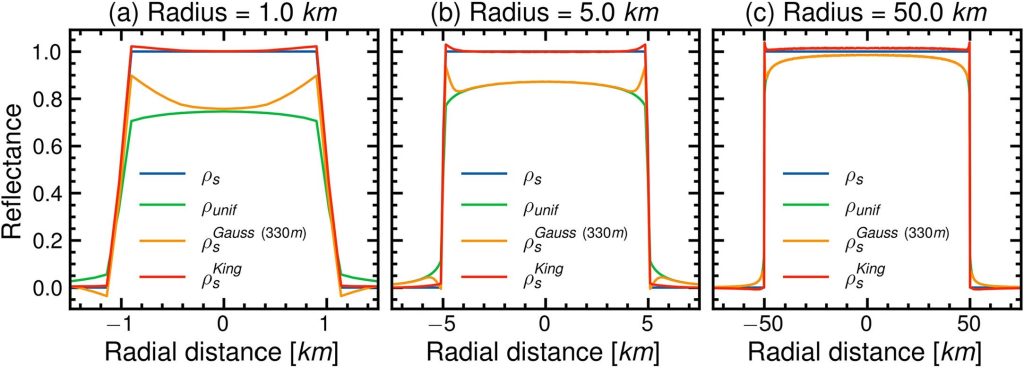
Les résultats ci-dessous comparent 3 méthodes de correction atmosphérique pour des cibles artificielles, constituées de disques de différents rayons. Une méthode qui suppose le paysage uniforme et ne prend pas en compte les effets d’environnement, la méthode actuellement utilisée dans MAJA avec une gaussienne qui s’étale sur 1 km (écart-type 330m), et la réponse impulsionnelle de King déterminée dans cette étude
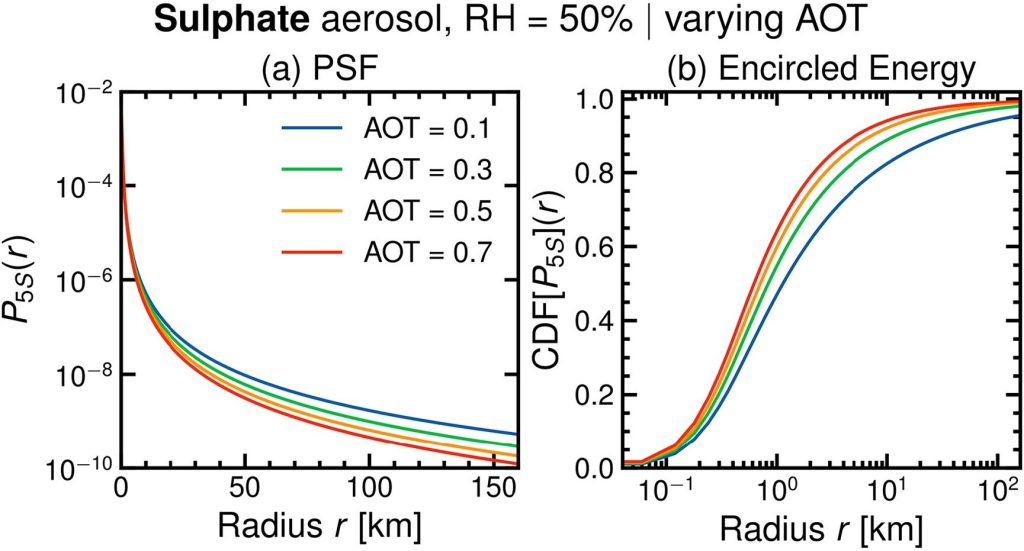
La figure suivante présente, la réponse impulsionnelle de King obtenue pour une atmosphère avec des aérosols fins de type sulfate, pour quatre valeurs d’épaisseur optique (AOT). Il est intéressant de constater que moins il y a d’aérosols, plus la portée de la réponse impulsionnelle est longue. Lorsqu’il y a beaucoup d’aérosols, les interactions plus fréquentes avec les aérosols empêchent de diffuser la lumière trop loin, et presque 5% des effets d’environnement peuvent dépasser un rayon de 100 km pour une AOT faible de 0.1.
Validation des corrections
Les résultats montrés jusqu’ici ont été réalisés avec des paysages artificiels (disques), qui ne correspondent pas à des paysages réalistes, ce qui n’est pas pratique pour en tirer des ordres de grandeur réalistes. Dans la suite, nous avons validé nos résultats de deux manières :
- avec des paysages naturels, mais en se basant toujours sur des simulations
- avec de vraies images issues de Sentinel-2, corrigées des effets d’environnement, et comparées à des mesures in-situ de réflectances marines
Validation sur paysage naturel simulé
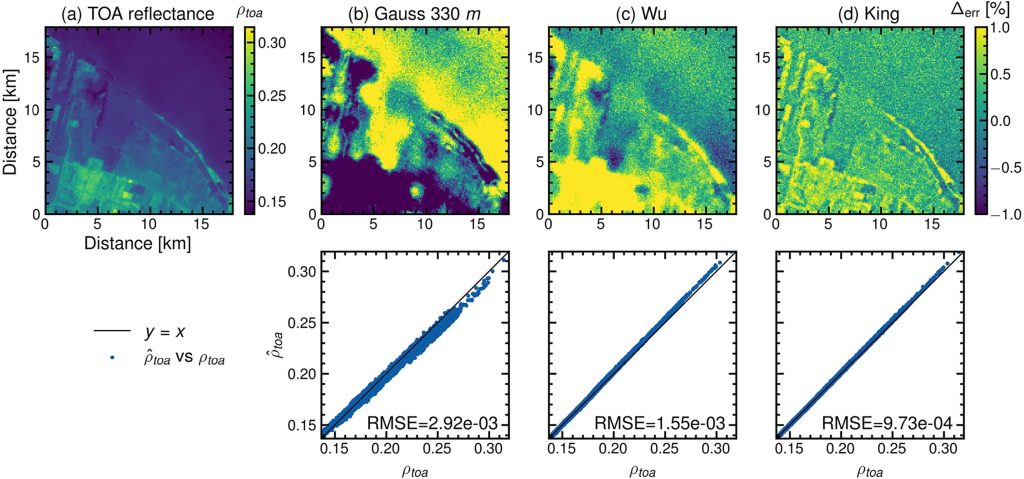
Pour le résultat ci-dessous, Kevin a utilisé une véritable image Sentinel-2 de niveau 1C. Il l’a corrigée des effets atmosphériques et d’environnement avec trois méthodes différentes, puis utilisé Smart-G pour simuler à nouveau les réflectances au sommet de l’atmosphère. Le résultat de la simulation devrait être semblable à l’image de niveau 1C en entrée. Le modèle de King ajusté divise par plus de 3 les résidus de correction par rapport à la méthode utilisée dans MAJA, et améliore de plus de 30% le résultat obtenu par le modèle de Wu et al. On note aussi que les erreurs supérieures à 1% deviennent beaucoup plus rares avec le modèle de King. Le résultat devient beaucoup plus uniforme sur la mer, alors que le modèle de Wu présente de fortes variations avec des erreurs plus importantes près des côtes.
Validation sur données in-situ
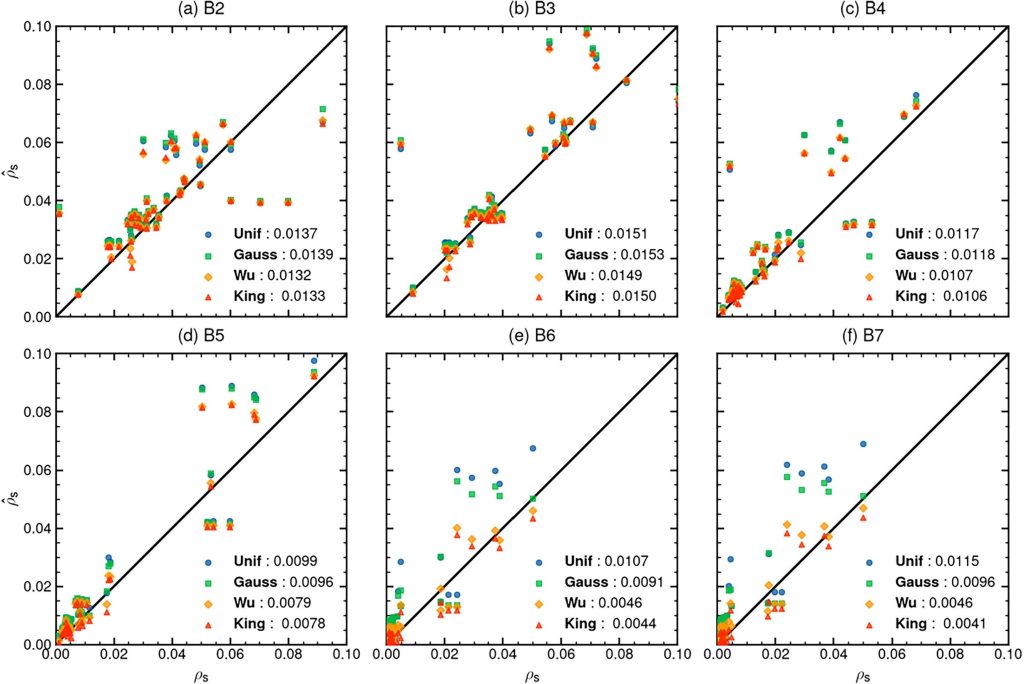
Même si notre chaine de traitement MAJA est dédiée au terres émergées, c’est sur l’eau que les mesures de réflectance in-situ sont les plus précises. Sur terre, les mesures sont vraiment perturbées par les effets directionnels. Nous nous sommes inspirés des travaux de Wu et al et avons utilisé les données de la base de données Gloria pour comparer les différentes méthodes de correction des effets d’environnement appliquées à un grand nombre de données Sentinel-2. Une partie des erreurs peut venir de la quantité d’aérosols, qui est mesurée par MAJA sur terre et extrapolée aux zones côtières. Ces erreurs seront particulièrement sensibles dans le bleu et le vert (bandes B2 et B3).
A partir du rouge (B4), et surtout dans le proche infra-rouge (B6-B7), l’amélioration apportée par notre nouveau modèle par rapport à la méthode actuellement utilisée dans MAJA qui indiquent que les effets à longue distance sont mal pris en compte. (la gaussienne) est particulièrement significative. Notre modèle fait aussi un peu mieux que celui de Wu et al. Rappelons que notre modèle apportera encore plus d’amélioration sur terre où les effets de couplage, non pris en compte par Wu et al, sont plus importants.
Conclusions et perspectives
La nouvelle méthode a donc fait ses preuves et va être implémentée dans MAJA. Elle pose cependant quelques difficultés. La réponse impulsionnelle a maintenant une portée qui dépasse les 100 km, la convolution dans le domaine spatial serait donc trop lente, et il faut la faire dans le domaine fréquentiel pour gagner du temps, mais celà nécessite de supposer que la réponse impulsionnelle est constante au sein d’une image. Or, on a vu que la réponse dépend de l’AOT, et les variations de celle-ci au sein de l’image ne pourront pas être prises en compte.
Par ailleurs, la longue portée de ces effets est problématique lorsqu’on ne connait pas le paysage au delà d’une certaine limite. Par exemple, les données à très haute résolution ont un champ de vue très étroit0. Pleiades à un champ de 20 km, CO3D, 7 kilomètres. Sur ces données, il sera très difficile d’obtenir une correction parfaite, puisqu’on ne connait le paysage que sur une très petite région. Et même sur les images à large champ, comme Sentinel-2, la grande portée des effets d’environnement pose des problèmes en bord d’image. la solution fréquemment utilisée est de prolonger l’image en la prolongeant sur les bords par un effet de miroir, mais cette approximation n’est pas valide si le paysage présente de fortes discontinuités.
Enfin, notre étude n’a pas pris en compte les nuages qui sont toujours fortement présents dans l’atmosphère. Pour l’instant, notre méthode de correction suppose que les nuages et leurs ombres sont « peints » sur le sol, alors qu’il faudrait prendre en compte leur aspect 3D. Nous avons proposé une suite à cette étude dans le cadre d’un nouveau post-doc, mais nos premiers tests montrent qu’il faudrait dilater les masques de nuages de plusieurs kilomètres pour être sur que les résidus de correction de leurs effets d’environnement resteront négligeables.
Références
- Wu Y., Knudby A., Pahlevan N., Lapen D., Zeng C. Sensor-generic adjacency-effect correction for remote sensing of coastal and inland waters, Remote Sens. Environ., 315 (2024), Article 114433, 10.1016/j.rse.2024.114433
- Tanré, D., P. Y. Deschamps, P. Duhaut, and M. Herman (1987), Adjacency effect produced by the atmospheric scattering in thematic mapper data, J. Geophys. Res., 92(D10), 12000–12006, doi:10.1029/JD092iD10p12000.
- Vermote E., Tanre D., Deuze J., Herman M., Morcette J.J., Second simulation of the satellite signal in the solar spectrum, 6S: an overview, IEEE Trans. Geosci. Remote Sens., 35 (1997), pp. 675-686, 10.1109/36.581987
- Kévin Walcarius, Mustapha Moulana, Didier Ramon, Micaël Lassalle, Jérôme Colin, Olivier Hagolle, A revised model for atmospheric adjacency effect correction in optical satellite earth observation images, Remote Sensing of Environment, Volume 348, 2027, 115737, ISSN 0034-4257, https://doi.org/10.1016/j.rse.2026.115737.